01/10/2025
10:37 UTC+1
Poids de la page: 1.024 Mo
temps de chargement: 0.04Ms
ce site utilise des cookies_

FIABILISER UNE SIMULATION  DE CONTROLE-COMMANDE SOUS-MARIN

maritime activity icon in green
activité:
Maritime
expertise:
Modélisation & simulation
ARTIFICIAL INTELLIGENCE
plus iconplus iconplus iconplus icon

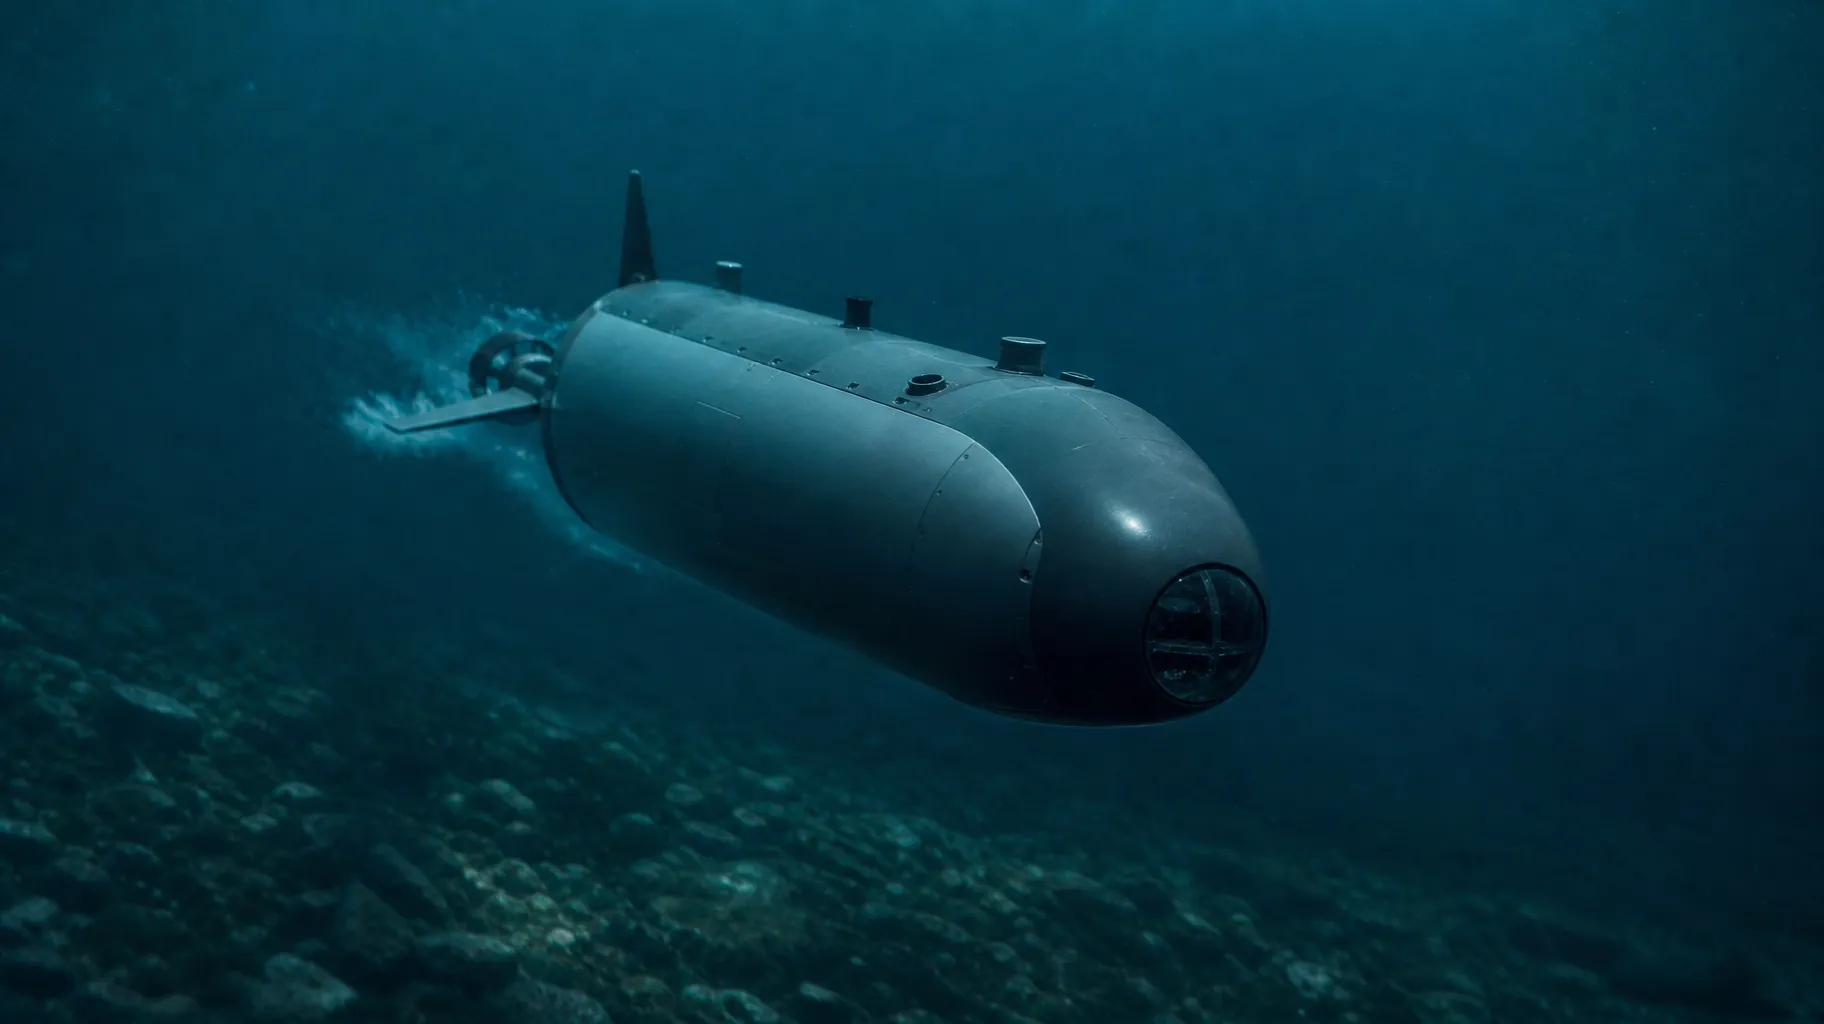
La conception d'algorithmes de contrôle pour des systèmes robotiques opérant en environnement marin repose sur une simulation physique fiable, capable de reproduire fidèlement le comportement du système avant tout essai en conditions réelles. Notre client, spécialisé dans la conception de drones dédiés au déminage sous-marin, a souhaité fiabiliser sa chaîne de simulation et sa loi de contrôle-commande pour préparer ses campagnes d'essais en mer.

contexte
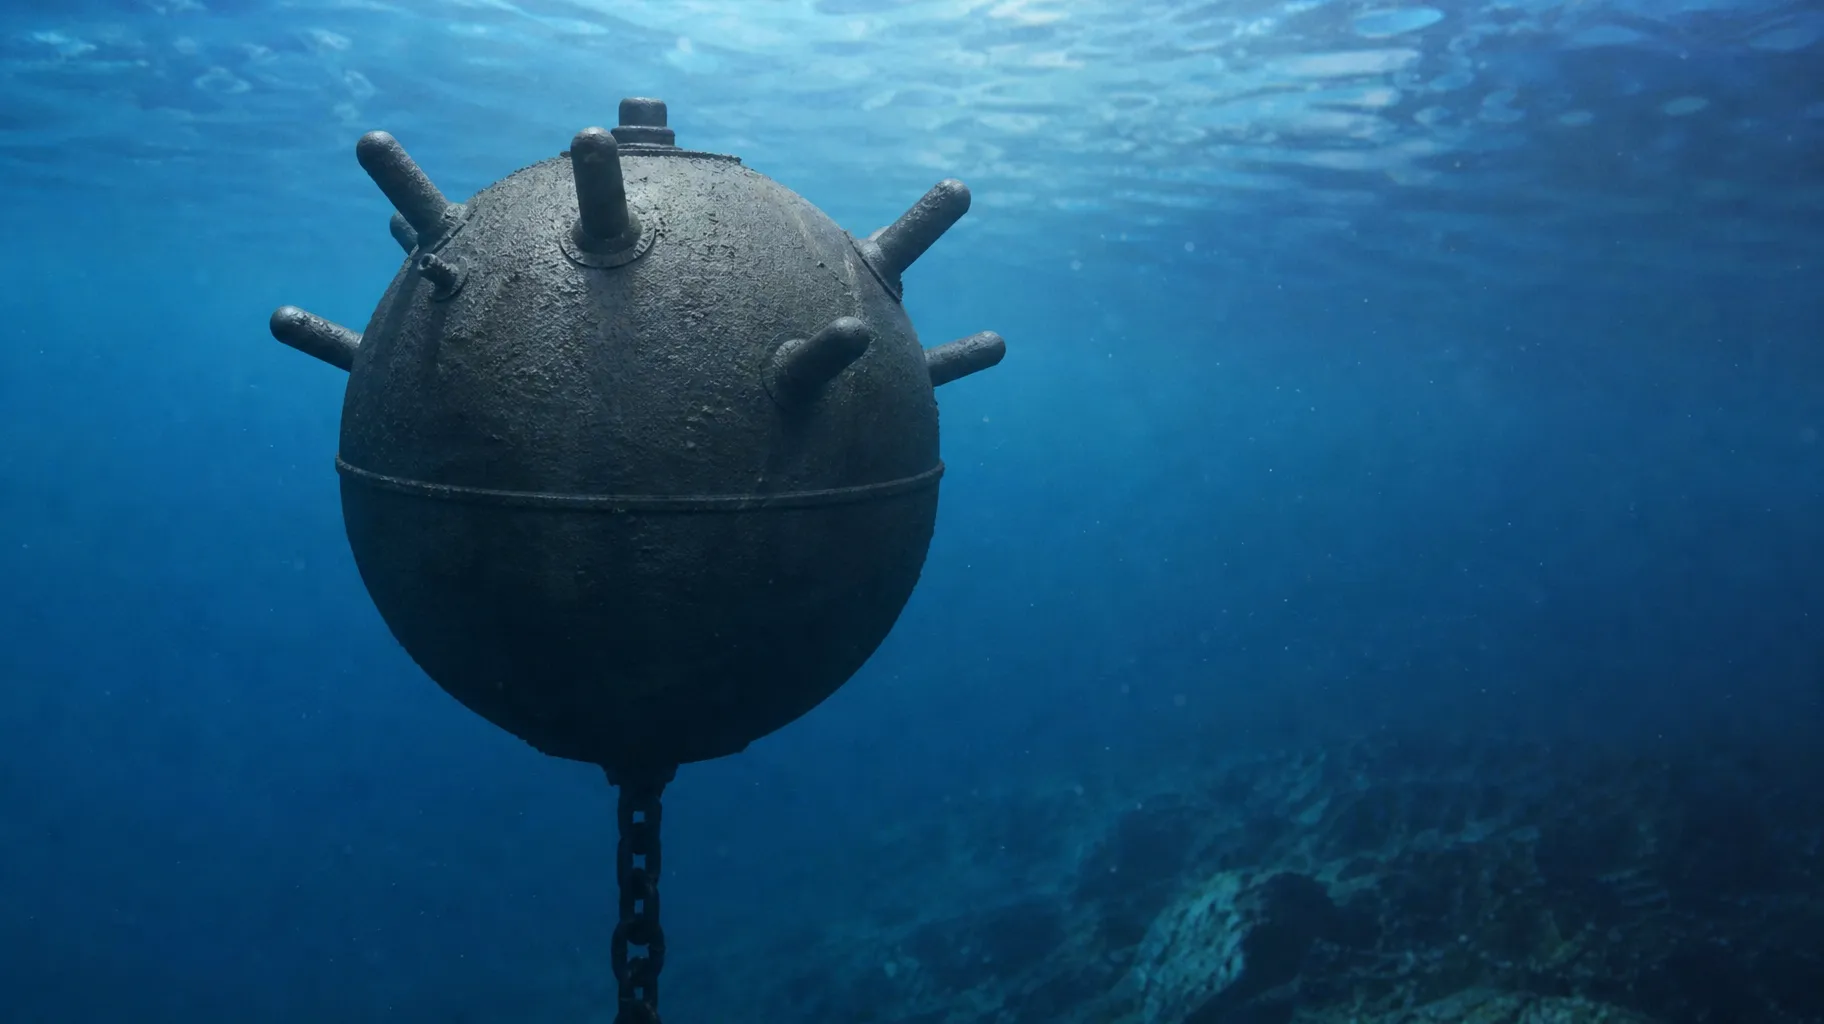
Les drones développés par notre client embarquent un sonar permettant la détection de mines sous-marines. Le pilotage de ce type de système est particulièrement exigeant : contrairement à des algorithmes classiques dont les modalités de test sont bien connues, il s'agit ici d'anticiper l'ensemble des situations pouvant mal se passer en mer, où les conditions météorologiques et l'état de la mer ne sont pas maîtrisables.

Pour cadrer ce travail, un plan d'essai a été formalisé en amont, détaillant les données à enregistrer, les conditions opérationnelles souhaitées et les résultats attendus, ainsi que l'adaptation et l'affinage des boucles de rétroaction permettant de s'ajuster aux aléas au fil de l'eau.
innovations
Notre équipe a accompagné le client sur l'ensemble du cycle projet, de la reprise en main de la plateforme de simulation jusqu'à la validation de la loi de contrôle-commande, en passant par l'adaptation du modèle physique au nouveau véhicule.
Fiabilisation de la simulation physique du sonar
minus iconplus icon
Correction d'un effet de dauphinage identifié sur le comportement du drone simulé, limité grâce à une nouvelle dynamique développée dans le cadre du deuxième lot de travaux.
Convergence de la loi de contrôle-commande
minus iconplus icon
Réglage, par itérations successives, des paramètres des lois de pilotage convergeant à l'intérieur des limites de performance fixées par le client.
Prise en main d'un environnement ROS / Gazebo Client
minus iconplus icon
Montée en compétence de l'équipe sur un environnement de simulation robotique développé par le client, dans un contexte de documentation partielle.
Structuration d'un plan d'essai en mer
minus iconplus icon
Formalisation des données à enregistrer, des conditions opérationnelles et des résultats attendus, afin de sécuriser le déroulement des campagnes d'essais réelles.
SOLUTION

Modification d'une plateforme de simulation existante afin d'y intégrer un nouveau véhicule permettant de valider des tests et réglages avant essais en mer.

 Cette consolidation permet au client de tester et d'ajuster son système de contrôle-commande en toute confiance, avant d'engager des campagnes en conditions réelles.

bénéfices
Cette approche permet au client de sécuriser ses essais en mer tout en gagnant en réactivité sur les phases de réglage.
01

Réduction des risques d'échec et gains de temps lors des campagnes d'essais en mer

02

Pré-réglage de la loi de contrôle-commande dans les limites imposées

03

Itérations rapides sur les réglages grâce à une simulation automatisée

Footer Gradient

Une conversation peut suffire à lancer l'innovation