01/10/2025
10:37 UTC+1
Poids de la page: 1.024 Mo
temps de chargement: 0.04Ms
ce site utilise des cookies_

ODYSS:AI - Full Autonomy pour la dépollution des océans

maritime activity icon in greenRobotics activity icon in green
activités:
Maritime & Robotique
expertise:
computer science
Modélisation & simulation
ARTIFICIAL INTELLIGENCE
plus iconplus iconplus iconplus icon

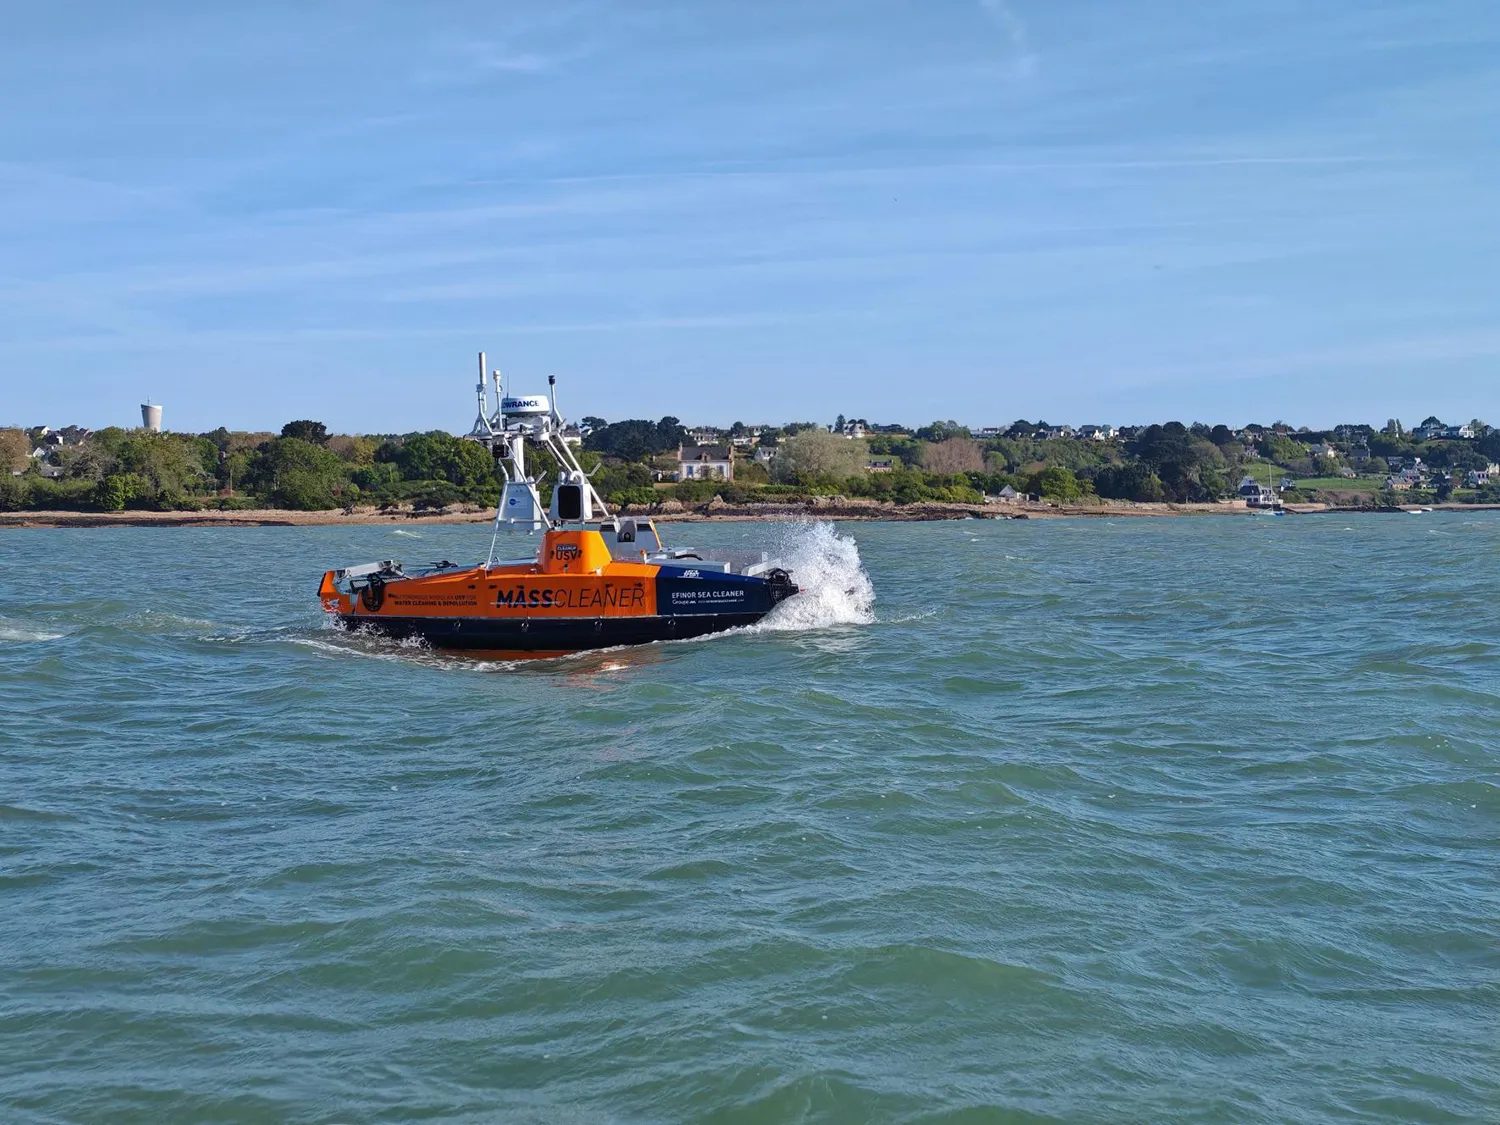
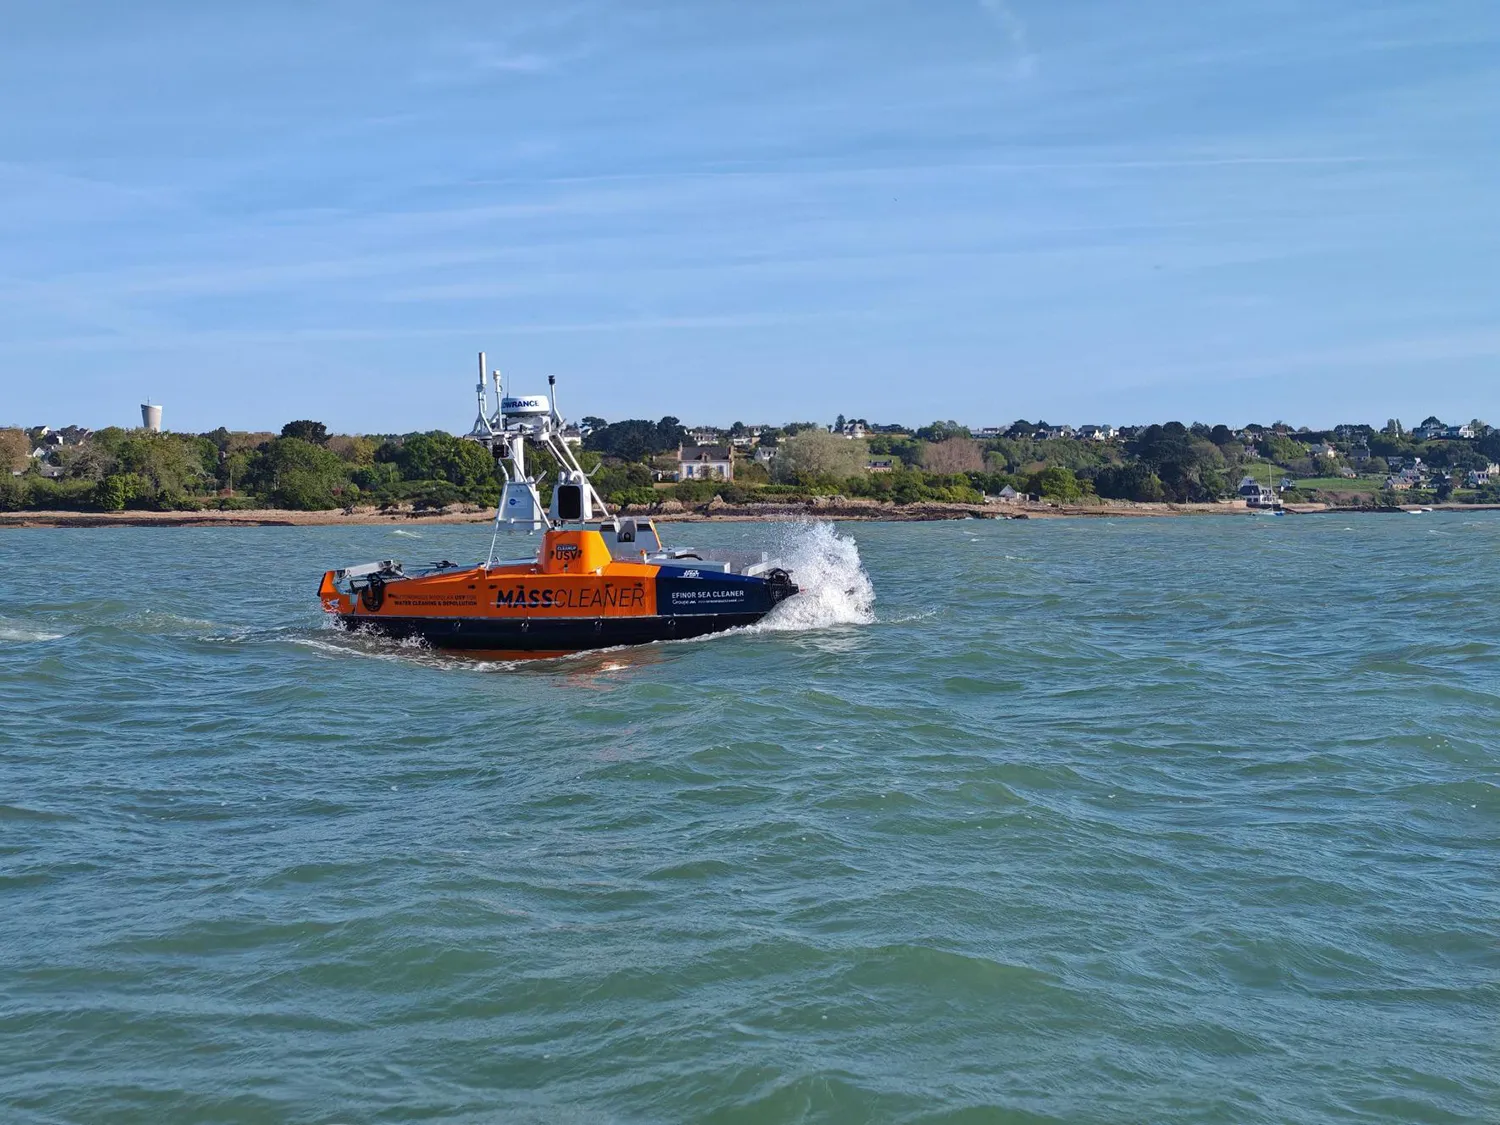
La détection et la collecte autonome de déchets en mer imposent de fiabiliser chaque maillon de la chaîne, de la perception à la décision. Pour répondre à ce défi, notre équipe a conçu et testé un système d'autonomie complète, capable de percevoir son environnement, de construire une situation tactique et de planifier ou adapter ses missions en temps réel afin de naviguer en sécurité.

contexte
Le projet vise à automatiser la détection et la récupération de déchets flottants (bouteilles, débris flottants, nappes d'hydrocarbures, etc.) par un drone maritime, en partenariat avec un acteur spécialisé dans la dépollution des océans.

Diminuer les besoins en termes de supervision manuelle est un levier important pour le passage à l'échelle, qui ne doit pas se faire aux dépends de la sécurité ou la fiabilité. Pour permettre à l'algorithme de percevoir correctement son environnement, de détecter les obstacles et de planifier ses déplacements en autonomie, notre équipe a développé plusieurs briques technologiques : la fusion des données capteurs, la construction d'une situation tactique cohérente, la planification de mission et son adaptation aux aléas locaux et la gestion des interactions avec un opérateur humain, qui supervise les opérations et peut valider la collecte des déchets détectés en cas d’incertitude.

Avant tout déploiement sur le bateau, il était nécessaire de pouvoir tester, simuler et rejouer l'ensemble de ces comportements dans un environnement maîtrisé, reproduisant fidèlement les conditions de navigation (vagues, courants, bruit capteur) ainsi que les autres entités présentes autour du bateau.
innovations
Pour transformer un ensemble de briques technologiques éparses en un système autonome robuste, notre équipe a mis en place plusieurs innovations couvrant la simulation, le test et l'industrialisation.
Simulateur de dynamique embarquée
minus iconplus icon
Mise en place d'un simulateur reproduisant la dynamique du bateau et générant des données capteurs réalistes (mouvement, bruit, AIS des entités environnantes), incluant les forces de l'environnement telles que les vagues et les courants.
Situation tactique et fusion de données
minus iconplus icon
Construction d'une situation tactique cohérente à partir des données capteurs simulées ou réelles, permettant au système de détecter les obstacles et les entités environnantes (incluant les déchets) en temps réel.
Planification de mission adaptative
minus iconplus icon
Développement d'une planification otpimisée des missions, et de la capacité de générer des manœuvres d'évitement d'obstacles puis de reconstruire une trajectoire de retour vers la mission initiale.
Architecture de test et de rejeu
minus iconplus icon
Mise en place d'un banc de test complet permettant de visualiser les comportements en temps réel, de simuler des données ou de rejouer des situations réelles passées pour analyse ou débogage.
Industrialisation des briques algorithmiques
minus iconplus icon
Consolidation des différents algorithmes développés séparément au sein d'une architecture unique, prête à être déployée et testée sur le drone réel.
SOLUTION

Développer et intégrer des briques algorithmiques innovantes au sein d’un système d'autonomie complète, prêt pour le terrain.

Cette architecture permet désormais de percevoir, décider et agir en temps réel, tout en conservant la possibilité de valider certaines décisions critiques avec un opérateur.

bénéfices
Grâce à cette architecture, notre partenaire dispose d'un système capable de fonctionner en autonomie tout en restant contrôlable. Les gains concrets sont les suivants :
01

Détection et évitement des obstacles en temps réel dans le respect des règles de navigation

02

Validation des approches algorithmiques à travers un framework de test

03

Consolidation des algorithmes en une architecture unique et modulaire

Footer Gradient

Une conversation peut suffire à lancer l'innovation